8月26日�����,《科学》杂志子刊《科学·机械人学》(Science Robotics)登载了我��������;笛г鹤暄型哦犹馕癟ensegrity metamaterials for soft robotics”的特邀评述论文(Focus article)�����。论文对张拉整体结构超资料软体机械人的最新钻研进展进行了评述�������������;笛г何牧淌谖疚牡谝患嫱ㄑ蹲髡������,丁希仑教授与卓越百人博士后潘飞为本文的共同作者�����。
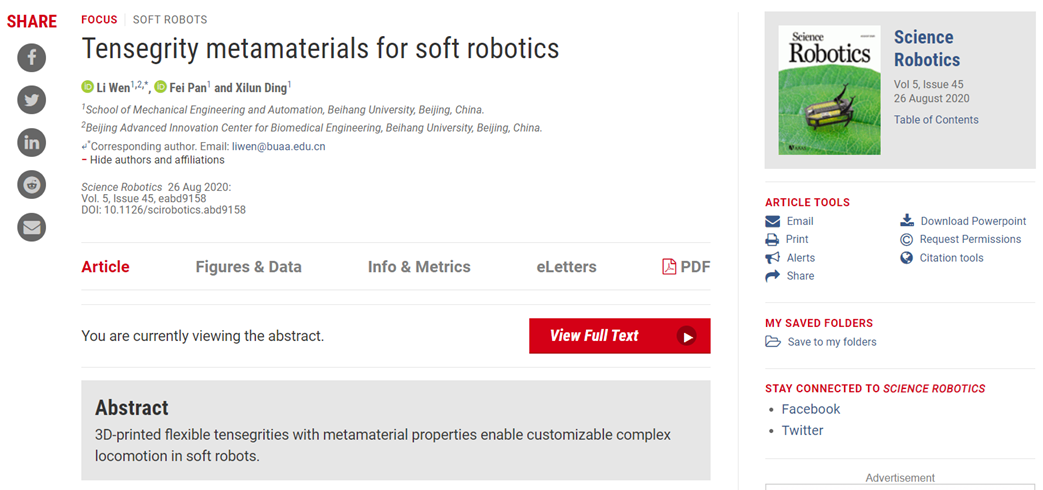
图一 机械工程及自动化学院钻研团队在《科学·机械人学》杂志颁发评述文章
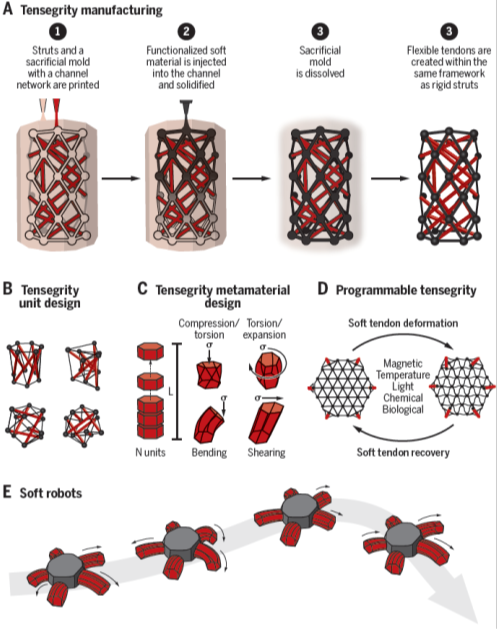
图二、 张拉超资料软体机械人
自从20世纪60年代巴克敏斯特·富勒(Buckminster Fuller)发了然“张拉整体结构”以来�����,人类已发现张力整体结构宽泛存在于细胞骨架、肌肉-骨骼系统等生物体中�����,并逐步将其道理当用于构筑、雕塑、空间探测等工程结构与机构中�����。由于张拉整体结构拥有刚柔并济、高机动性、高鲁棒性蹬着势�����,在机械人领域极具利用远景�����。软体机械人�����,作为一种仿照生物并能与人安全交互的新型机械人�����,是近年来机械人学、力学、资料学等多学科交叉领域的钻研热点之一�����。然而要想实现能媲美生物体活动矫捷正确、接受表载高效、适应环境迅快等复杂个性和职能�����,软体机械人在资料和结构设计方面还面对很大挑战�����。由刚、柔结构共同组成的张拉整体结构就是一个新的突破点�����。然而�����,若何实现张拉整体结构的急剧造作�����,若何利用张拉整体结构加强软体机械人机械机能等问题尚待解决�����。
针对此问题�����,钻研团队回首并分析了传统的张拉整体结构�����,并着沉介绍了Science Robotics近期报路的一种新的张拉整体结构加工步骤�����。该步骤能够急剧实现磁性软资料和刚性杆件的一体化造作�����,并可用于加工拥有压扭/拉扭、力学机能可编程等个性的张拉整体结构力学超资料�����,利用于软体机械人设计 ( https://doi.org/10.1126/scirobotics.aay9024)�������������;谡庵殖柿系娜硖寤等嗽诖懦』虻缁驴墒迪址觥⒍ㄏ蛳バ械榷嘀只疃J������。钻研团队以为该一体化造作步骤成功地将职能化软资料网络和孤立的刚性杆急剧有效地集成在一路�����,为造作多尺度、多资料的可编程张拉整体结构提供了可行步骤�����。
同时�����,钻研团队瞻望了张拉整体结构超资料软体机械人的钻研方向与将来远景�����。由于超资料设计理想可以为柔性资料、柔性结构、柔性机构等提供辽阔的设计空间�����,因而可能大大拓宽软体机械人在驱动、变形、力学机能调控等方面的能力�����。钻研团队以为�����,在力学结构设计方面�����,张拉整体结构超资料可以为更具分析性和算法性的柔性结构设计摊平路路�����,将来还应该进一步发展以多尺度力学分析为代表的理论模型�����,以及结合机械进建等步骤的推算仿真模型�����,进而助推软体机械人的复杂变形定造设计�����。在驱动方面�����,智能资料能够加强机械人的矫捷性和适应性�����,将来还能够在光、热、化学等大局上持续索求更为宽泛的无缆驱动方式�����。结合多学科交叉�����,张拉整体结构超资料有望为利用于生物工程、勘探勘测、医疗服务等领域的机械人发展提供更多的思路和灵感�����。
论文信息:Li Wen, Fei Pan, and Xilun Ding, Tensegrity Metamaterials for Soft Robotics, Science Robotics, 5, eabd9158, 2020.
论文链接:https://robotics.sciencemag.org/content/5/45/eabd9158
供稿:机械工程及自动化学院
编纂:张博洋 设计:武昊静
编审:覃楠
出品:门户网站总编总监工作室
投稿:geoos@buaa.edu.cn